As ideias principais
- Engenheiros do MIT projetaram um enteroscópio robótico macio que combina atuadores pneumáticos, balões de ancoragem e capas inspiradas no kirigami.
- Em estudos com animais, o dispositivo percorreu cerca de seis pés e meio; também foram demonstrados sua câmera, um pulverizador de medicamentos e clipes para biópsias ou remoção de pólipos pequenos.
- A equipe está trabalhando para aprimorar a navegação e testar aplicações adicionais. As informações fornecidas não documentam testes em pessoas nem eficácia clínica.
Um dispositivo experimental para explorar o intestino delgado
O intestino delgado pode ser difícil de examinar e tratar: mede mais de 20 pés de comprimento, tem cerca de uma polegada de diâmetro e fica em uma região profunda do corpo. Entre os problemas que os médicos procuram avaliar estão sangramentos, lesões e obstruções. Segundo o MIT, a técnica utilizada para examinar essas complicações é a enteroscopia de duplo balão, um procedimento no qual dois balões são inflados e desinflados alternadamente para ajudar a avançar o instrumento. A equipe descreve esse processo como lento e trabalhoso.
Para enfrentar essa dificuldade, engenheiros do MIT projetaram um enteroscópio robótico macio que pode avançar pelo estreito canal intestinal e integra ferramentas para obter imagens, administrar medicamentos e realizar biópsias ou remover pólipos pequenos. A nota institucional informa que o estudo foi publicado em Science Robotics. Os resultados descritos correspondem a estudos com animais: não constituem uma demonstração de eficácia clínica em pacientes.
A equipe pretende desenvolver uma alternativa mais fácil de controlar e que possa contribuir para uma avaliação mais automatizada do intestino delgado. O que foi comunicado até agora são testes experimentais de deslocamento e funcionamento das ferramentas; o MIT não informa sobre testes em pessoas nem que o dispositivo tenha substituído os procedimentos atuais.
Movimento inspirado em serpentes e kirigami
O robô combina dois mecanismos para se deslocar. Seus atuadores multifuncionais contêm quatro câmaras que são infladas em diferentes combinações. Ao regular o ar que entra nelas, o dispositivo pode se estender ou dobrar em diferentes direções. O MIT compara essa forma de movimento à locomoção de uma serpente, que alterna a contração muscular de um lado do corpo para o outro para direcionar seu avanço.
Os segmentos da cabeça e da cauda incluem balões de ancoragem expansíveis que são inflados e desinflados alternadamente, o que ajuda o robô a avançar. Os pesquisadores adicionaram capas com padrões inspirados no kirigami, uma técnica que combina cortes e dobras. Quando o balão se expande, a capa se estica e faz pequenas estruturas tridimensionais se projetarem, aumentando a tração na superfície escorregadia do revestimento intestinal.
A equipe descreve essa aderência como uma maneira de obter tração localizada sem depender do estiramento excessivo do delicado tecido intestinal. O sistema inclui componentes eletrônicos para a navegação e um cabo que conecta o robô aos controles externos; o operador pode guiá-lo por passagens estreitas e curvas. O MIT informa que o dispositivo foi projetado para poder ser introduzido pela boca ou pelo reto, mas não apresenta resultados que comparem essas vias nem que estabeleçam em quais circunstâncias cada uma seria usada.
O que os testes em animais mostraram
Em estudos com animais, o robô percorreu cerca de seis pés e meio pelo intestino delgado. Os pesquisadores também demonstraram o funcionamento da câmera, do pulverizador para administrar medicamentos e dos clipes para coletar amostras de tecido ou remover pólipos. Essas observações descrevem capacidades experimentais; por si só, não estabelecem segurança, eficácia diagnóstica ou benefício terapêutico em pessoas.
| Elemento do sistema | Função descrita pelo MIT | Alcance informado |
|---|---|---|
| Atuadores com quatro câmaras | Estender ou dobrar o tubo ao combinar a entrada de ar | Mecanismo de movimento do projeto |
| Balões de ancoragem e capas de kirigami | Alternar a ancoragem e aumentar a tração no revestimento | Componente de locomoção inspirado na serpente |
| Câmera | Obter imagens durante o avanço | Demonstrada em estudos com animais |
| Pulverizador | Administrar medicamentos | Demonstrado em estudos com animais |
| Clipes | Realizar biópsias ou remover pólipos pequenos | Ferramentas demonstradas em estudos com animais |
A tabela resume as funções e o nível de demonstração apresentados na nota institucional; não compara o desempenho com a enteroscopia de duplo balão nem com outros dispositivos.
Navegação e próximos passos
A equipe afirma que está trabalhando para aprimorar os sistemas de navegação e testar aplicações adicionais no intestino delgado. São trabalhos em andamento, não resultados já concluídos. A nota do MIT atribui o desenvolvimento a pesquisadores da instituição e menciona Giovanni Traverso, professor de engenharia mecânica do MIT e gastroenterologista no Brigham and Women’s Hospital, como autor sênior principal. Também identifica Binbin Ying, Ahmad Mujtaba Jebran e Sahab Babaee como autores principais.
As páginas da NSF fornecem contexto geral, não evidências sobre este robô. A agência descreve programas de pesquisa em materiais, incluindo materiais bioinspirados e aqueles destinados a aplicações que envolvem contato com sistemas biológicos; essas informações não confirmam de forma independente o projeto nem os resultados do dispositivo.
A NSF também explica que apoia a ciência e a engenharia, principalmente por meio de subsídios. Essa descrição institucional não demonstra o desempenho do enteroscópio nem indica que a NSF tenha financiado este projeto.
Em conjunto, a nota do MIT descreve um protótipo que percorreu uma distância limitada em intestinos de animais e demonstrou ferramentas integradas para obter imagens, administrar medicamentos e coletar ou remover tecido. A equipe afirma que está trabalhando para aprimorar a navegação e explorar outras aplicações; as informações disponíveis não estabelecem quando o dispositivo poderá ser testado em pacientes nem se será usado na prática clínica.
O que sabemos e quais são seus limites
Os resultados descritos são provenientes de estudos com animais. As informações disponíveis não incluem o artigo científico completo nem detalhes suficientes sobre métodos, tamanho das amostras de animais ou possíveis efeitos adversos, e não fornecem testes em pessoas que permitam estabelecer segurança, eficácia diagnóstica ou benefício terapêutico. As páginas da NSF são referências gerais de contexto e não corroboram de forma independente os resultados comunicados pelo MIT.
Fontes originais3
As fontes originais para explorar esta explicação e seus limites.
- Estudos e resultados: como a NSF apoia a pesquisa NSF
-
Como a pesquisa sobre materiais e seus resultados são organizados
NSF
Referência institucional de contexto. Não constitui confirmação independente dos resultados da fonte principal. - Um robô macio poderia ajudar os médicos a diagnosticar e tratar distúrbios do intestino delgado MIT
Créditos das imagens
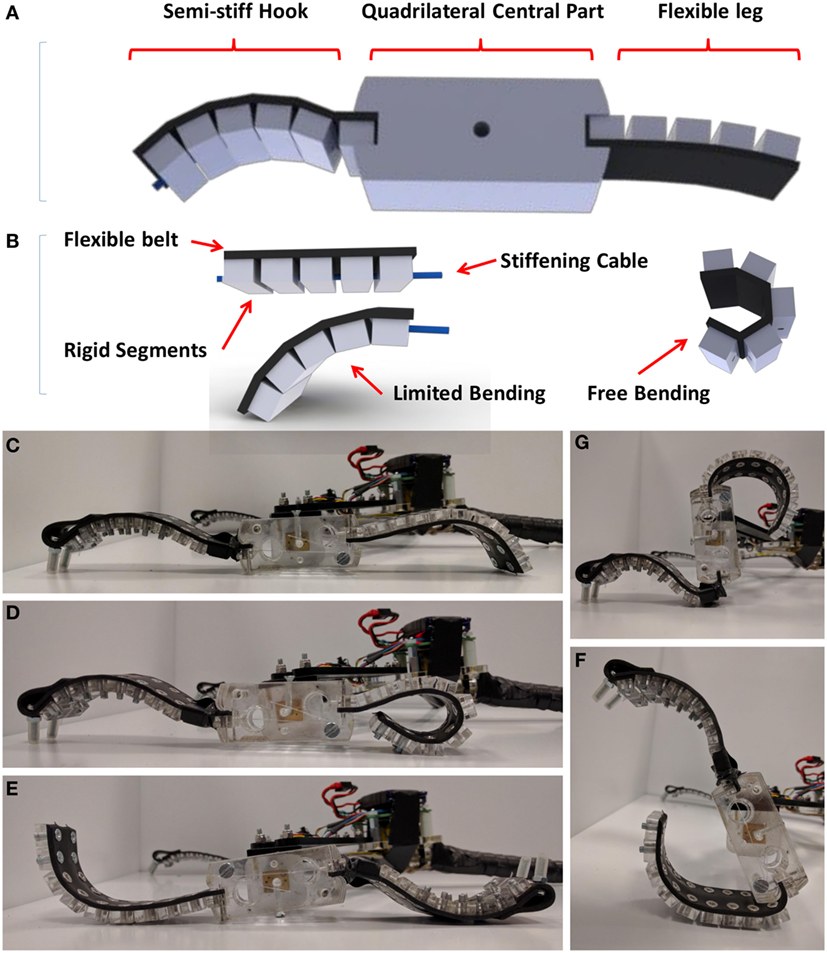
Soft Robotics 1 · Ali Sadeghi, Alessio Mondini, Emanuela Del Dottore, Anand Kumar Mishra, and Barbara Mazzolai · Wikimedia Commons · CC BY-SA 4.0 · Fonte original · CC BY-SA 4.0 · Redimensionada e reencodificada como JPEG; o enquadramento completo foi preservado.