Las claves
- FLEX combina instrucciones en lenguaje natural con una etapa de generalización mediante GPT-4o y una actualización de la lista de objetos según el sistema de visión.
- MIT describe pruebas en simulaciones de tres tareas con un brazo robótico: servir café, mover una vela y transportar una bola de bolos.
- Los resultados comunicados corresponden a escenarios simulados y no establecen el rendimiento de FLEX en hogares o con robots físicos.
Interpretar más que la orden literal
Una instrucción como «No derrames café sobre el portátil» puede expresar una precaución más amplia que evitar un único objeto. FLEX, una plataforma presentada por investigadores del MIT y la Universidad de Nueva York, busca que un robot extraiga ese tipo de generalizaciones de las órdenes cotidianas y las use al planificar sus movimientos.
Según MIT, el estudio se presentará este mes en la conferencia anual Conference on Robot Learning. El equipo mostró FLEX en escenarios simulados: las personas escribían instrucciones en lenguaje natural mientras un brazo robótico virtual movía objetos. En un ejemplo, el robot sirve café sobre una mesa con varios objetos y recibe la orden de no derramarlo sobre un portátil; el sistema también modifica su trayectoria para evitar un teléfono cercano.
La plataforma se propone reducir la necesidad de que una persona nombre cada objeto por separado. En lugar de limitarse a añadir un elemento a la lista de obstáculos relevantes, FLEX intenta inferir una categoría más general a partir de las correcciones del usuario. La información publicada describe el método y sus demostraciones, pero no establece cómo se comportaría en situaciones reales.
Tres etapas para actualizar la lista
FLEX organiza el proceso en tres pasos: Add, Generalize y Mask. En Add, el robot incorpora a su lista un elemento señalado por la persona. Por ejemplo, si alguien dice «No lo dejes caer sobre mi taza» mientras el robot transporta una bola de bolos, el sistema añade la taza a los objetos que debe evitar.
En Generalize, el sistema amplía la precaución. La descripción de MIT indica que FLEX utiliza el modelo de lenguaje GPT-4o para relacionar los elementos identificados por el usuario y proponer una categoría más amplia. En el ejemplo de la taza, la generalización consiste en evitar objetos frágiles, aunque la persona no haya enumerado todos los objetos de esa clase. De este modo, la plataforma combina la lista de características relevantes para la tarea con asociaciones generadas por el modelo.
El tercer paso, Mask, utiliza el sistema de visión artificial del robot para determinar qué objetos ya no están presentes y retirarlos de la lista. MIT señala que el proceso completo tarda unos cinco segundos. La descripción no aporta otras medidas de rendimiento, como la frecuencia de inferencias acertadas o los errores observados.
| Etapa de FLEX | Función descrita | Ejemplo de la fuente |
|---|---|---|
| Add | Añade a la lista un objeto señalado en la instrucción. | Incorporar una taza a los elementos que debe evitar el robot. |
| Generalize | Usa GPT-4o para inferir una categoría más amplia a partir de los elementos identificados. | Extender la precaución a objetos frágiles. |
| Mask | El sistema de visión elimina de la lista objetos que ya no están presentes. | Actualizar la lista según el entorno detectado. |
Qué mostraron las pruebas virtuales
Los investigadores probaron FLEX en simulaciones de tres tareas con un brazo robótico: servir una taza de café, mover una vela y transportar una bola de bolos. Las personas escribieron órdenes como «No derrames sobre mi portátil», «Aléjate de la pila de papel» y «No lo dejes caer sobre la taza». Según MIT, el robot siguió cada instrucción y también generalizó para evitar aparatos electrónicos, objetos inflamables y elementos frágiles, respectivamente.
Estos ejemplos muestran el propósito del método en entornos virtuales, pero no permiten establecer cómo funcionaría en situaciones reales, con otros robots o ante instrucciones diferentes. La fuente describe tres tareas simuladas y no informa de pruebas con usuarios en viviendas, comparaciones cuantitativas con otros métodos ni tasas de error.
Equipo, financiación y alcance
MIT identifica a Andreea Bobu, profesora adjunta de aeronáutica y astronáutica de esa institución, como directora del estudio. La fuente también identifica a Nathan Dennler como autor del estudio e investigador posdoctoral del Laboratorio de Ciencias de la Computación e Inteligencia Artificial del MIT (CSAIL). Entre los coautores menciona a Audrey Lee y a Ilia Sucholutsky, de la Universidad de Nueva York. La fuente señala que el trabajo recibió apoyo parcial del MIT Generative AI Impact Consortium y del programa Social and Ethical Responsibilities of Computing del MIT Schwarzman College of Computing.
La demostración no permite concluir cómo respondería FLEX a preferencias contradictorias o instrucciones ambiguas, ni cuál sería su rendimiento fuera de las simulaciones. Esas preguntas quedan abiertas en la información publicada.
Las referencias de la NSF incluidas aquí son de contexto: una explica cómo la agencia apoya la investigación y otra describe programas de investigación de materiales de su Dirección de Ciencias Matemáticas y Físicas. No corroboran de manera independiente los resultados de FLEX, que MIT atribuye al estudio de su equipo. NSF: cómo apoya la investigación · NSF: programas de investigación de materiales de la Dirección de Ciencias Matemáticas y Físicas
Referencias
Lo que sabemos y sus límites
La información disponible describe simulaciones de tres tareas y no aporta ensayos en entornos físicos, resultados cuantitativos de rendimiento ni tasas de error. Las referencias de la NSF son de contexto y no constituyen una corroboración independiente del estudio atribuido por MIT.
Fuentes originales3
Las fuentes originales para explorar esta explicación y sus límites.
- Estudios y resultados: cómo apoya NSF la investigación NSF
-
Cómo se organiza la investigación sobre materiales y sus resultados
NSF
Referencia institucional de contexto. No constituye confirmación independiente de los resultados de la fuente principal. - AI-assisted learning platform helps robots reason beyond literal commands MIT
Créditos de imagen
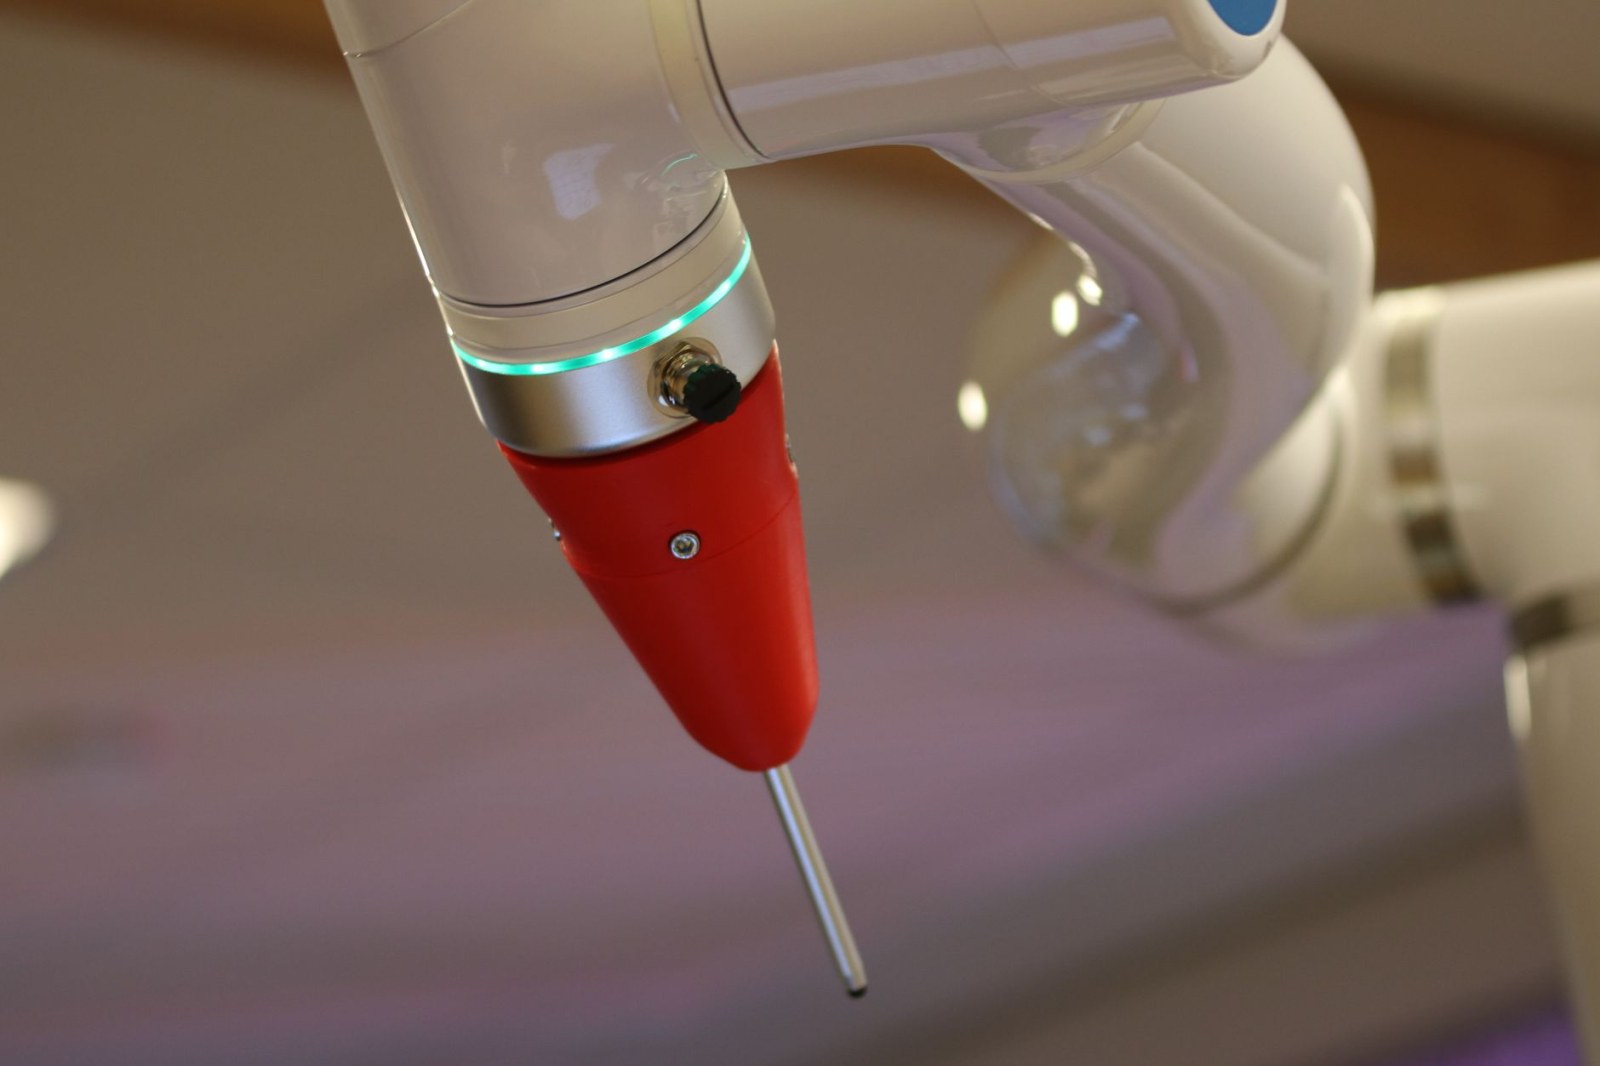
Detailed view of a cutting-edge industrial robotic arm in action. · Foto de Freek Wolsink en Pexels · Fuente original · Pexels License · Redimensionada y reencodificada como JPEG; se conserva el encuadre completo.