As ideias principais
- O FLEX combina instruções em linguagem natural com uma etapa de generalização através do GPT-4o e uma atualização da lista de objetos com base no sistema de visão.
- O MIT descreve testes em simulações de três tarefas com um braço robótico: servir café, mover uma vela e transportar uma bola de bowling.
- Os resultados comunicados correspondem a cenários simulados e não estabelecem o desempenho do FLEX em casas ou com robôs físicos.
Interpretar para além da ordem literal
Uma instrução como «Não derrames café sobre o portátil» pode expressar uma precaução mais ampla do que evitar um único objeto. FLEX, uma plataforma apresentada por investigadores do MIT e da Universidade de Nova Iorque, procura fazer com que um robô extraia esse tipo de generalizações de instruções quotidianas e as utilize ao planear os seus movimentos.
Segundo o MIT, o estudo será apresentado este mês na conferência anual Conference on Robot Learning. A equipa apresentou o FLEX em cenários simulados: as pessoas escreviam instruções em linguagem natural enquanto um braço robótico virtual movia objetos. Num exemplo, o robô serve café sobre uma mesa com vários objetos e recebe a ordem de não o derramar sobre um portátil; o sistema também modifica a sua trajetória para evitar um telefone próximo.
A plataforma pretende reduzir a necessidade de uma pessoa nomear cada objeto separadamente. Em vez de se limitar a acrescentar um elemento à lista de obstáculos relevantes, o FLEX tenta inferir uma categoria mais geral a partir das correções do utilizador. A informação publicada descreve o método e as suas demonstrações, mas não estabelece como se comportaria em situações reais.
Três etapas para atualizar a lista
O FLEX organiza o processo em três etapas: Add, Generalize e Mask. Em Add, o robô acrescenta à sua lista um elemento indicado pela pessoa. Por exemplo, se alguém disser «Não o deixes cair em cima da minha chávena» enquanto o robô transporta uma bola de bowling, o sistema acrescenta a chávena aos objetos que deve evitar.
Em Generalize, o sistema amplia a precaução. A descrição do MIT indica que o FLEX utiliza o modelo de linguagem GPT-4o para relacionar os elementos identificados pelo utilizador e propor uma categoria mais ampla. No exemplo da chávena, a generalização consiste em evitar objetos frágeis, embora a pessoa não tenha enumerado todos os objetos dessa categoria. Desta forma, a plataforma combina a lista de características relevantes para a tarefa com associações geradas pelo modelo.
A terceira etapa, Mask, utiliza o sistema de visão artificial do robô para determinar que objetos já não estão presentes e removê-los da lista. O MIT indica que o processo completo demora cerca de cinco segundos. A descrição não fornece outras medidas de desempenho, como a frequência de inferências corretas ou os erros observados.
| Etapa do FLEX | Função descrita | Exemplo da fonte |
|---|---|---|
| Add | Acrescenta à lista um objeto indicado na instrução. | Incluir uma chávena entre os elementos que o robô deve evitar. |
| Generalize | Utiliza GPT-4o para inferir uma categoria mais ampla a partir dos elementos identificados. | Alargar a precaução a objetos frágeis. |
| Mask | O sistema de visão remove da lista objetos que já não estão presentes. | Atualizar a lista de acordo com o ambiente detetado. |
O que os testes virtuais demonstraram
Os investigadores testaram o FLEX em simulações de três tarefas com um braço robótico: servir uma chávena de café, mover uma vela e transportar uma bola de bowling. As pessoas escreveram comandos como «Não derrames sobre o meu portátil», «Afasta-te da pilha de papel» e «Não o deixes cair em cima da chávena». Segundo o MIT, o robô seguiu cada instrução e também generalizou, evitando aparelhos eletrónicos, objetos inflamáveis e elementos frágeis, respetivamente.
Estes exemplos mostram o propósito do método em ambientes virtuais, mas não permitem determinar como funcionaria em situações reais, com outros robôs ou perante instruções diferentes. A fonte descreve três tarefas simuladas e não comunica testes com utilizadores em habitações, comparações quantitativas com outros métodos nem taxas de erro.
Equipa, financiamento e âmbito
O MIT identifica Andreea Bobu, professora adjunta de aeronáutica e astronáutica dessa instituição, como responsável pelo estudo. Entre os coautores, menciona Nathan Dennler, investigador de pós-doutoramento do Laboratório de Ciência da Computação e Inteligência Artificial do MIT (CSAIL), bem como Audrey Lee e Ilia Sucholutsky, da Universidade de Nova Iorque. A fonte indica que o trabalho recebeu apoio parcial do MIT Generative AI Impact Consortium e do programa Social and Ethical Responsibilities of Computing do MIT Schwarzman College of Computing.
A demonstração não permite concluir como o FLEX responderia a preferências contraditórias ou instruções ambíguas, nem qual seria o seu desempenho fora das simulações. Estas questões permanecem em aberto na informação publicada.
As referências da NSF aqui incluídas são contextuais: uma explica como a agência apoia a investigação e outra descreve programas de investigação de materiais da sua Direção de Ciências Matemáticas e Físicas. Não corroboram de forma independente os resultados do FLEX, que o MIT atribui ao estudo da sua equipa. NSF: como apoia a investigação · NSF: programas de investigação de materiais da Direção de Ciências Matemáticas e Físicas
Referências
O que sabemos e quais são seus limites
A informação disponível descreve simulações de três tarefas e não apresenta ensaios em ambientes físicos, resultados quantitativos de desempenho nem taxas de erro. As referências da NSF são contextuais e não constituem uma corroboração independente do estudo atribuído pelo MIT.
Fontes originais3
As fontes originais para explorar esta explicação e seus limites.
- Estudos e resultados: como a NSF apoia a pesquisa NSF
-
Como a pesquisa sobre materiais e seus resultados são organizados
NSF
Referência institucional de contexto. Não constitui confirmação independente dos resultados da fonte principal. - Plataforma de aprendizagem assistida por IA ajuda robôs a raciocinar para além de comandos literais MIT
Créditos das imagens
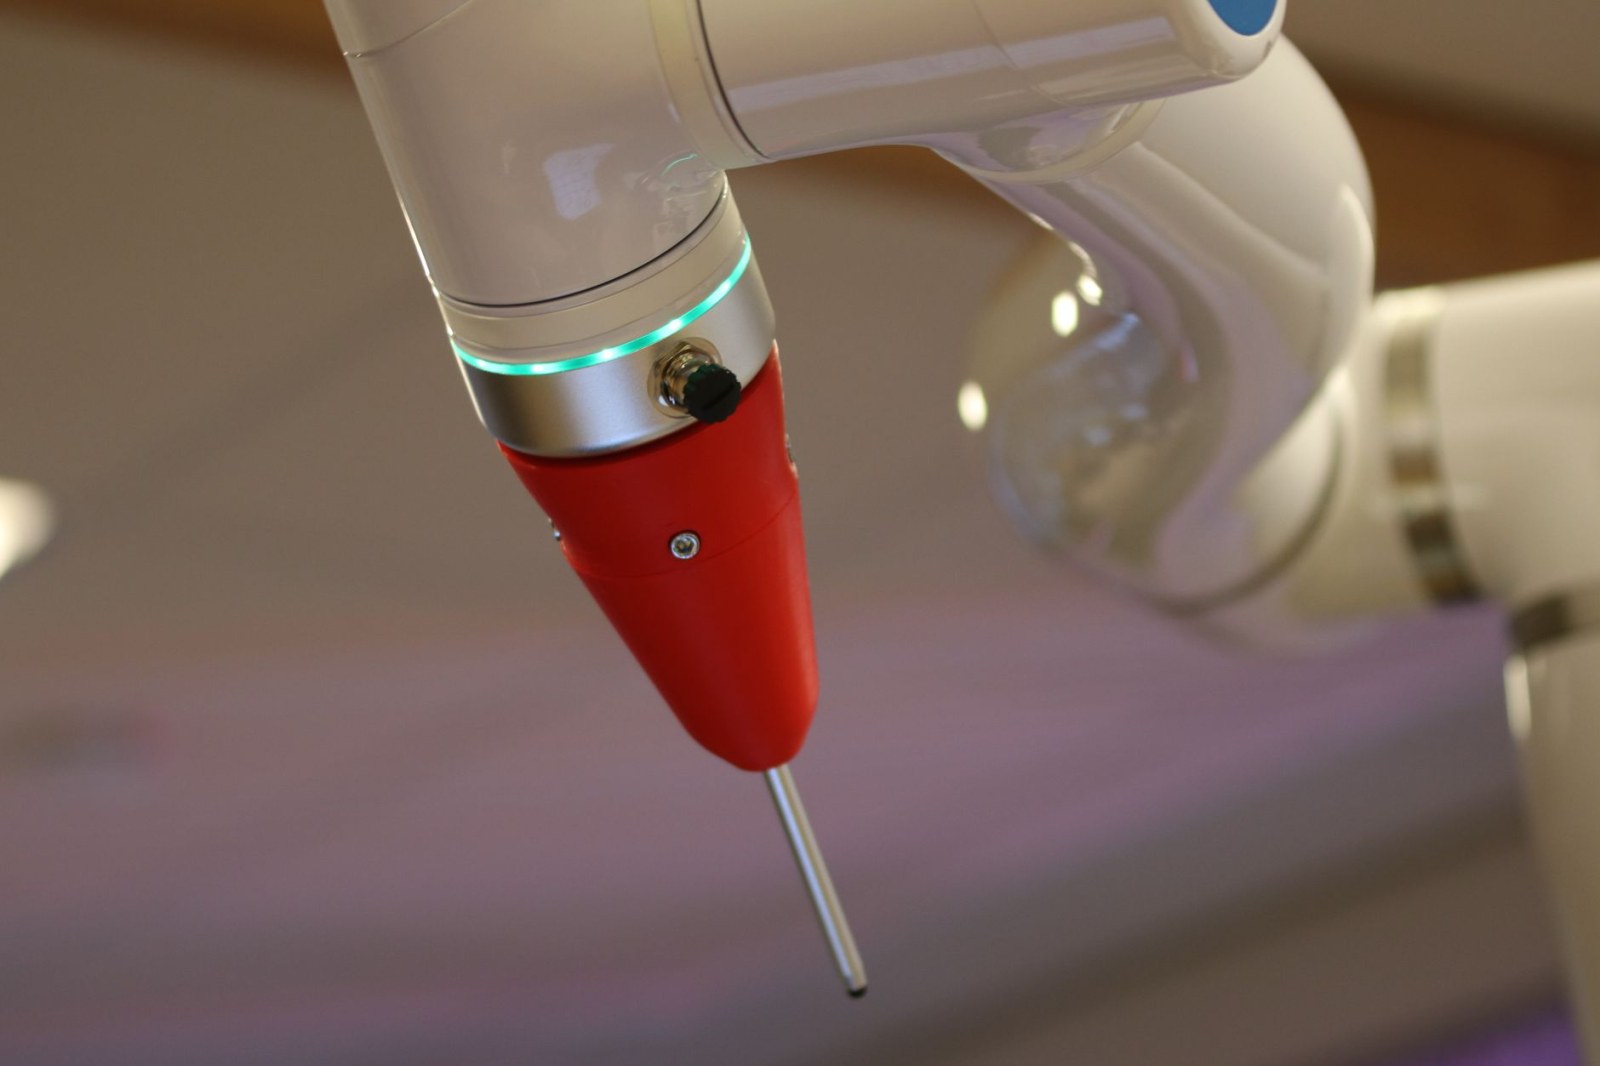
Detailed view of a cutting-edge industrial robotic arm in action. · Foto de Freek Wolsink no Pexels · Fonte original · Pexels License · Redimensionada e reencodificada como JPEG; o enquadramento completo foi preservado.