As ideias principais
- As máquinas simples trocam força por deslocamento ou alteram a direção de uma força; não criam energia, e as perdas reais dependem, entre outros fatores, do atrito e da deformação.
- Alavancas, roldanas, transmissões e mecanismos de ligação se distinguem pela forma como modificam forças, transmitem rotação ou convertem rotação em deslocamento e movimento alternado.
- Os cálculos apresentados são ideais e ilustrativos; os modelos para a sala de aula permitem observar movimentos, mas não determinam capacidades reais de carga.
Alterar forças e movimentos sem criar energia
Uma máquina simples pode alterar a direção de uma força ou trocar força por deslocamento. Ela não produz energia: se, em condições ideais, é necessária menos força, essa força deve atuar ao longo de uma distância maior. Por outro lado, obter maior deslocamento ou velocidade na saída pode exigir mais força na entrada. A relação entre a força de saída e a força aplicada chama-se vantagem mecânica.
Essa troca é compreendida por meio do trabalho: uma força que atua enquanto algo se desloca transfere energia. Em um modelo ideal, não há perdas e o trabalho de entrada é igual ao de saída. Em uma máquina real, parte da energia se dissipa por atrito ou deformação; o peso das peças também importa. Por isso, uma razão calculada com geometria ideal não equivale a uma capacidade real de carga.
Alavancas: apoio, força e resistência
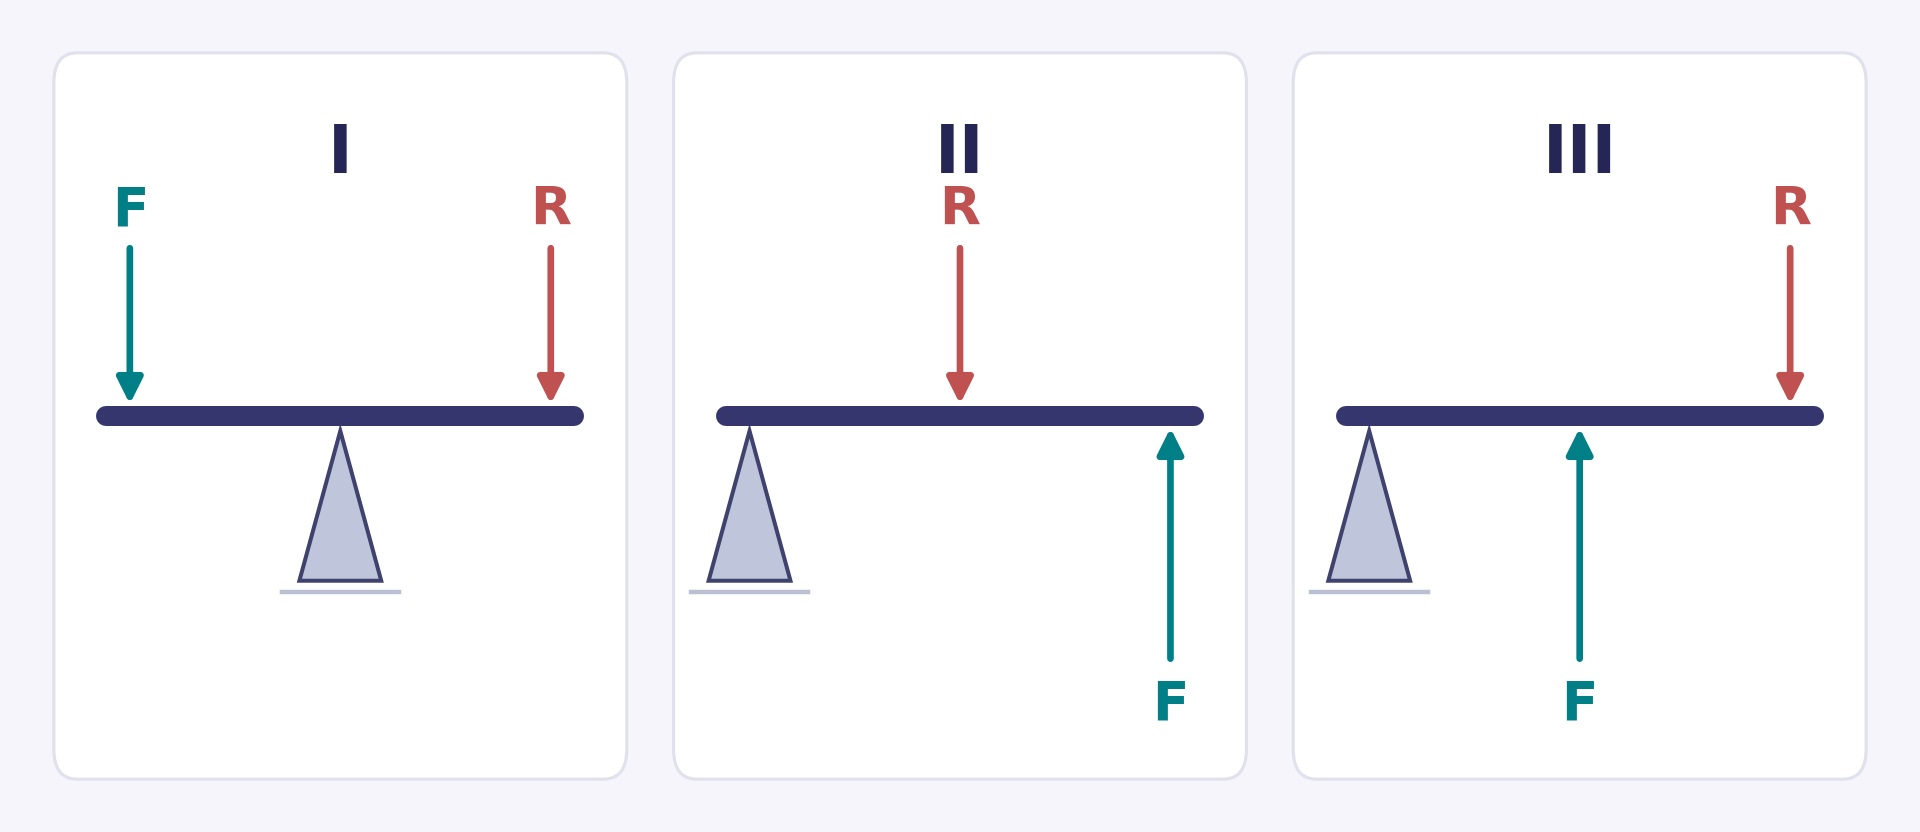
Uma alavanca é uma barra que gira em torno de um apoio ou fulcro. Nos esquemas, F é a força aplicada, R a resistência ou carga e △ o apoio. Os braços da alavanca não são simplesmente distâncias ao longo da barra: são as distâncias perpendiculares do apoio às linhas de ação das forças. Os esquemas I, II e III indicam as posições relativas e os sentidos de F e R; não representam as magnitudes das forças em escala nem mostram necessariamente todas as reações do apoio. Por isso, suas proporções gráficas não precisam coincidir com as do exemplo numérico.
As três classes se distinguem pela ordem desses elementos:
- I: F—△—R. O apoio fica entre a força e a resistência; exemplos: gangorra e tesoura.
- II: △—R—F. A resistência fica entre o apoio e a força; exemplos: carrinho de mão e quebra-nozes.
- III: △—F—R. A força fica entre o apoio e a resistência; um exemplo são as pinças de sobrancelha.
A primeira classe pode favorecer a força ou o deslocamento, dependendo do comprimento dos braços: ela nem sempre multiplica a força. Em uma alavanca de segundo gênero, a disposição pode proporcionar vantagem de força; a de terceiro gênero geralmente favorece o deslocamento da extremidade de saída, à custa de uma vantagem de força menor.
Em equilíbrio, os momentos de ambos os lados do apoio se igualam. Se as forças são perpendiculares à barra e se ignoram o peso desta e o atrito, 20 N aplicados a 0,60 m podem equilibrar 60 N a 0,20 m: 20 × 0,60 = 60 × 0,20 = 12 N·m. A vantagem de força é 60/20 = 3. Trata-se de um exemplo hipotético calculado, não de uma medição nem de uma indicação de carga segura. N significa newton, unidade de força; não é uma massa em quilogramas.
Roldanas e guincho: alterar a direção ou distribuir o esforço
Uma roldana fixa ideal altera a direção da força, mas não reduz sua magnitude: sua vantagem mecânica é 1. Uma roldana móvel, sustentada por dois segmentos verticais iguais da mesma corda, exige idealmente metade da força para sustentar a carga, mas é preciso puxar o dobro de corda para elevá-la a mesma distância.
Em um conjunto de roldanas, convém contar os segmentos que sustentam o bloco móvel, não as rodas. Essa interpretação pressupõe corda ideal, roldanas sem atrito e geometria adequada; não permite deduzir uma capacidade real de elevação. Um guindaste pode combinar roldanas com um guincho: a manivela gira um tambor que enrola a corda. Se o raio da manivela for grande em relação ao do tambor, a força necessária é reduzida, em troca de um deslocamento maior da mão.
Rampas, cunhas e parafusos
O plano inclinado permite alcançar uma altura percorrendo um trajeto mais longo; a rampa facilita a subida porque distribui a mudança de altura ao longo desse percurso. Uma cunha pode ser entendida como um ou dois planos inclinados que, ao se deslocarem, separam ou ajustam peças; um prendedor de porta é um exemplo simples.
O parafuso é uma hélice baseada no plano inclinado. Ao girá-lo, pode produzir avanço axial relativo entre o parafuso e uma porca que não gira. O quanto avança depende do desenho da hélice: uma volta não corresponde ao mesmo deslocamento em todos os parafusos. Não se deve presumir que qualquer parafuso ou mecanismo fique travado por si só.
Transmissões: levar a rotação de uma peça a outra
As transmissões circulares levam a rotação entre elementos. Em rodas de fricção externas, as superfícies em contato giram em sentidos opostos; elas podem patinar, e, nesse caso, a relação geométrica deixa de descrever com exatidão a velocidade real. Uma correia aberta faz as polias girarem no mesmo sentido, enquanto uma correia cruzada inverte o sentido. Em engrenagens externas, as rodas também giram em sentidos opostos. A corrente aberta e seus pinhões dentados giram no mesmo sentido; os dentes evitam o deslizamento próprio de uma correia lisa, desde que a corrente engrene corretamente.
Para comparar velocidades, define-se aqui a relação de transmissão como i = velocidade de saída / velocidade de entrada, usando magnitudes; o sentido de rotação é descrito à parte. Para duas engrenagens compatíveis ou dois pinhões unidos por corrente, i = dentes de entrada / dentes de saída. Para polias ou rodas de fricção sem deslizamento, i = diâmetro efetivo de entrada / diâmetro efetivo de saída. “Efetivo” refere-se ao diâmetro de contato ou de passo, não necessariamente à borda exterior. Se i for menor que 1, a saída reduz a velocidade; se for maior que 1, a multiplica; se for 1, a mantém. Alguns manuais usam o recíproco, por isso é necessário consultar a definição antes de interpretar um valor.
Por exemplo, uma engrenagem motriz de 15 dentes que aciona uma de 45 tem i = 15/45 = 1/3. Com entrada a 60 rpm, a saída ideal é 20 rpm. Se as engrenagens forem invertidas, i = 45/15 = 3; com a mesma entrada de 60 rpm, a saída ideal é 180 rpm. São exemplos calculados, não resultados de um teste. Um redutor pode aumentar o torque ao diminuir a velocidade, mas não aumenta a potência gratuitamente. A rosca sem-fim e coroa também transmite rotação entre eixos; pode oferecer uma grande redução, dependendo do projeto, mas não se deve presumir que sempre funcione como freio ou seja autobloqueante. Aqui não se aplica a regra comum de contar os dentes de duas engrenagens para calcular sua relação.
Converter rotação em deslocamento ou movimento alternado
O pinhão-cremalheira converte rotação em deslocamento linear, como no movimento de uma plataforma ou em um sistema de direção. Em um mecanismo biela-manivela, uma manivela giratória se liga a uma biela articulada que empurra e puxa uma corrediça guiada: assim, a rotação é transformada em movimento alternado, ou o movimento pode ser transmitido no sentido inverso, dependendo da montagem. A guia é o que obriga a corrediça a seguir uma trajetória reta; uma biela sozinha não garante translação retilínea.
Um came transmite movimento por meio de seu perfil: ao girar, pode elevar, manter parado ou fazer descer um seguidor. O seguidor deve ser mantido em contato por uma solução adequada à montagem, como uma guia, uma mola ou a gravidade. Uma excêntrica é um disco circular cujo eixo está deslocado em relação ao seu centro geométrico; ao girar, pode produzir movimento alternado. O perfil e a montagem determinam o movimento, portanto nem todo came tem forma oval nem gera o mesmo ciclo.
Um virabrequim reúne várias manivelas solidárias em um eixo. Junto com bielas, relaciona o movimento alternado dos pistões à rotação, como ocorre em certos mecanismos de motores alternativos; nem todos os motores nem todos os relógios têm virabrequim. Os relógios mecânicos, por outro lado, podem conter trens de engrenagens.
Observar mecanismos com modelos para a sala de aula
Com uma régua apoiada sobre um ponto de apoio e cargas leves, é possível testar diferentes posições de F e R. Antes de movê-las, convém prever qual disposição exigirá mais força e qual extremidade percorrerá maior distância; depois, é possível variar as posições e registrar em um esboço o que mudou.
Com roldanas ou carretéis pequenos e corda, o grupo pode contar os segmentos que sustentam a carga e comparar quanto de corda é puxado com o quanto a carga sobe. Um autômato de papel ou papelão com came, ou um disco ligado a uma biela e a uma corrediça, permite observar como a rotação se converte em movimento para cima e para baixo ou em movimento alternado. É possível variar o perfil ou a posição das peças, prever o resultado e registrar observações, sem atribuir à atividade resultados educacionais medidos.
Para trabalhar com segurança, um adulto deve preparar os cortes e as perfurações. Evitem pontas expostas e pontos de esmagamento, usem cargas muito leves e não empreguem motores nem eletricidade da rede elétrica. Esses modelos não servem para avaliar a resistência de um guindaste, elevar pessoas nem determinar capacidades reais de carga.
Tabela-resumo de máquinas e mecanismos
| Mecanismo | Tipo de movimento / efeito | Exemplo |
|---|---|---|
| Alavanca | Altera a relação entre força e deslocamento; pode alterar a direção | Gangorra, carrinho de mão, pinças de sobrancelha |
| Roldana fixa | Rotação da roda e alteração da direção da força | Roldana de um guindaste |
| Roldana móvel | Reduz idealmente a força e aumenta o comprimento de corda puxado | Sistema de elevação |
| Conjunto de roldanas | Distribui o esforço entre os segmentos que sustentam o bloco móvel | Aparelho de um guindaste |
| Guincho | A rotação da manivela enrola a corda em um tambor | Tambor de elevação |
| Plano inclinado | Aumenta o percurso para alcançar altura | Rampa |
| Cunha | Deslocamento que separa ou ajusta | Prendedor de porta |
| Parafuso | Rotação → avanço axial relativo entre parafuso e porca; a porca não gira no caso descrito | Parafuso com porca |
| Rodas de fricção | Transmitem rotação por contato; podem patinar | Duas rodas em contato |
| Polias e correia | Transmitem rotação; o sentido depende de a correia ser aberta ou cruzada | Transmissão por correia |
| Engrenagens externas | Transmitem rotação em sentidos opostos e modificam a velocidade | Caixa de câmbio; relógio mecânico |
| Corrente e pinhões | Transmitem rotação entre pinhões dentados | Transmissão de uma bicicleta |
| Rosca sem-fim e coroa | Transmite rotação entre eixos e pode reduzir a velocidade, dependendo do projeto | Mecanismo de transmissão |
| Pinhão-cremalheira | Converte rotação em deslocamento linear | Direção ou plataforma móvel |
| Biela-manivela | Converte rotação em movimento alternado por meio de uma corrediça guiada, ou vice-versa | Mecanismo de pistão |
| Came e excêntrica | Convertem rotação em movimento de um seguidor, dependendo do perfil e da montagem | Brinquedo ou autômato |
| Virabrequim | Relaciona o movimento alternado dos pistões à rotação por meio de manivelas e bielas | Motor alternativo |
O que sabemos e quais são seus limites
As relações e os exemplos numéricos são descritos para modelos ideais ou condições geométricas especificadas. Em mecanismos reais, o atrito, o deslizamento, a deformação, o peso e o projeto afetam o comportamento; o guia não estabelece rendimentos nem capacidades reais de carga. A relação de transmissão é definida aqui como a velocidade de saída dividida pela velocidade de entrada, embora alguns manuais empreguem a convenção recíproca.
Fontes originais12
As fontes originais para explorar esta explicação e seus limites.
-
Máquinas simples — Física, 9.3
OpenStax — Rice University
Trabalho, vantagem mecânica, polias, guincho e famílias de máquinas simples. -
Máquinas simples — Física universitária, 9.5
OpenStax — Rice University
Equilíbrio de alavancas, braços perpendiculares e limites do modelo ideal. -
Alavancas que erguem
TeachEngineering — University of Colorado Boulder
Três classes de alavancas e atividades de observação e comparação. -
Mecanismos e máquinas simples
Carnegie Mellon University — Yi Zhang, Susan Finger and Stephannie Behrens
Modelos de máquinas, plano inclinado, roda e eixo, engrenagens e correia. -
Engrenagens — Introdução aos mecanismos
Carnegie Mellon University — Yi Zhang, Susan Finger and Stephannie Behrens
Engrenagens, pinhão e cremalheira, parafuso sem-fim e relação de velocidades. -
Articulações planares — Introdução aos mecanismos
Carnegie Mellon University — Yi Zhang, Susan Finger and Stephannie Behrens
Biela-manivela, cursor e movimento alternativo. -
Cames — Introdução aos mecanismos
Carnegie Mellon University — Yi Zhang, Susan Finger and Stephannie Behrens
Cames, seguidores, perfis e necessidade de manter o contato. -
Rodas de fricção — Mecanismos
Xunta de Galicia — recursos educativos de Tecnología
Rodas em contato, deslizamento, diâmetro e sentido de rotação. -
Correntes — Mecanismos
Xunta de Galicia — recursos educativos de Tecnología
Corrente e rodas dentadas, relações e aplicações como a bicicleta. -
Came e excêntrico — Mecanismos
Xunta de Galicia — recursos educativos de Tecnología
Distinção entre came de perfil e disco excêntrico com eixo deslocado. -
Virabrequim — Mecanismos
Xunta de Galicia — recursos educativos de Tecnología
Manivelas solidárias e conversão do movimento dos pistões em rotação. -
Autômatos de papelão
Exploratorium — Tinkering Studio
Guia museológico para explorar cames, alavancas e bielas por meio de autômatos.
Créditos das imagens
Equipe Editorial · esquema didático original · Fonte original · Recurso editorial propio · derechos reservados · Desenho vetorial próprio, exportado como JPEG para leitura na web. Posições e sentidos das forças F e R; comprimentos das setas não proporcionais às magnitudes, sem reação do apoio nem peso da barra.