Le idee chiave
- Le macchine semplici scambiano forza e spostamento o cambiano la direzione di una forza; non creano energia e le perdite reali dipendono, tra gli altri fattori, dall’attrito e dalla deformazione.
- Leve, pulegge, trasmissioni e meccanismi di collegamento si distinguono per il modo in cui modificano le forze, trasmettono la rotazione o convertono la rotazione in spostamento e moto alternato.
- I calcoli presentati sono ideali e illustrativi; i modelli didattici consentono di osservare i movimenti, ma non determinano reali capacità di carico.
Modificare forze e movimenti senza creare energia
Una macchina semplice può cambiare la direzione di una forza o scambiare forza con spostamento. Non produce energia: se in condizioni ideali serve meno forza, questa deve agire lungo una distanza maggiore. Viceversa, ottenere più spostamento o velocità in uscita può richiedere più forza in ingresso. Il rapporto tra la forza in uscita e la forza applicata si chiama vantaggio meccanico.
Questo scambio si comprende attraverso il lavoro: una forza che agisce mentre qualcosa si sposta trasferisce energia. In un modello ideale non ci sono perdite e il lavoro in ingresso è uguale a quello in uscita. In una macchina reale, parte dell’energia si dissipa per attrito o deformazione; conta anche il peso dei componenti. Perciò un rapporto calcolato con una geometria ideale non equivale a una capacità di carico reale.
Leve: fulcro, forza e resistenza
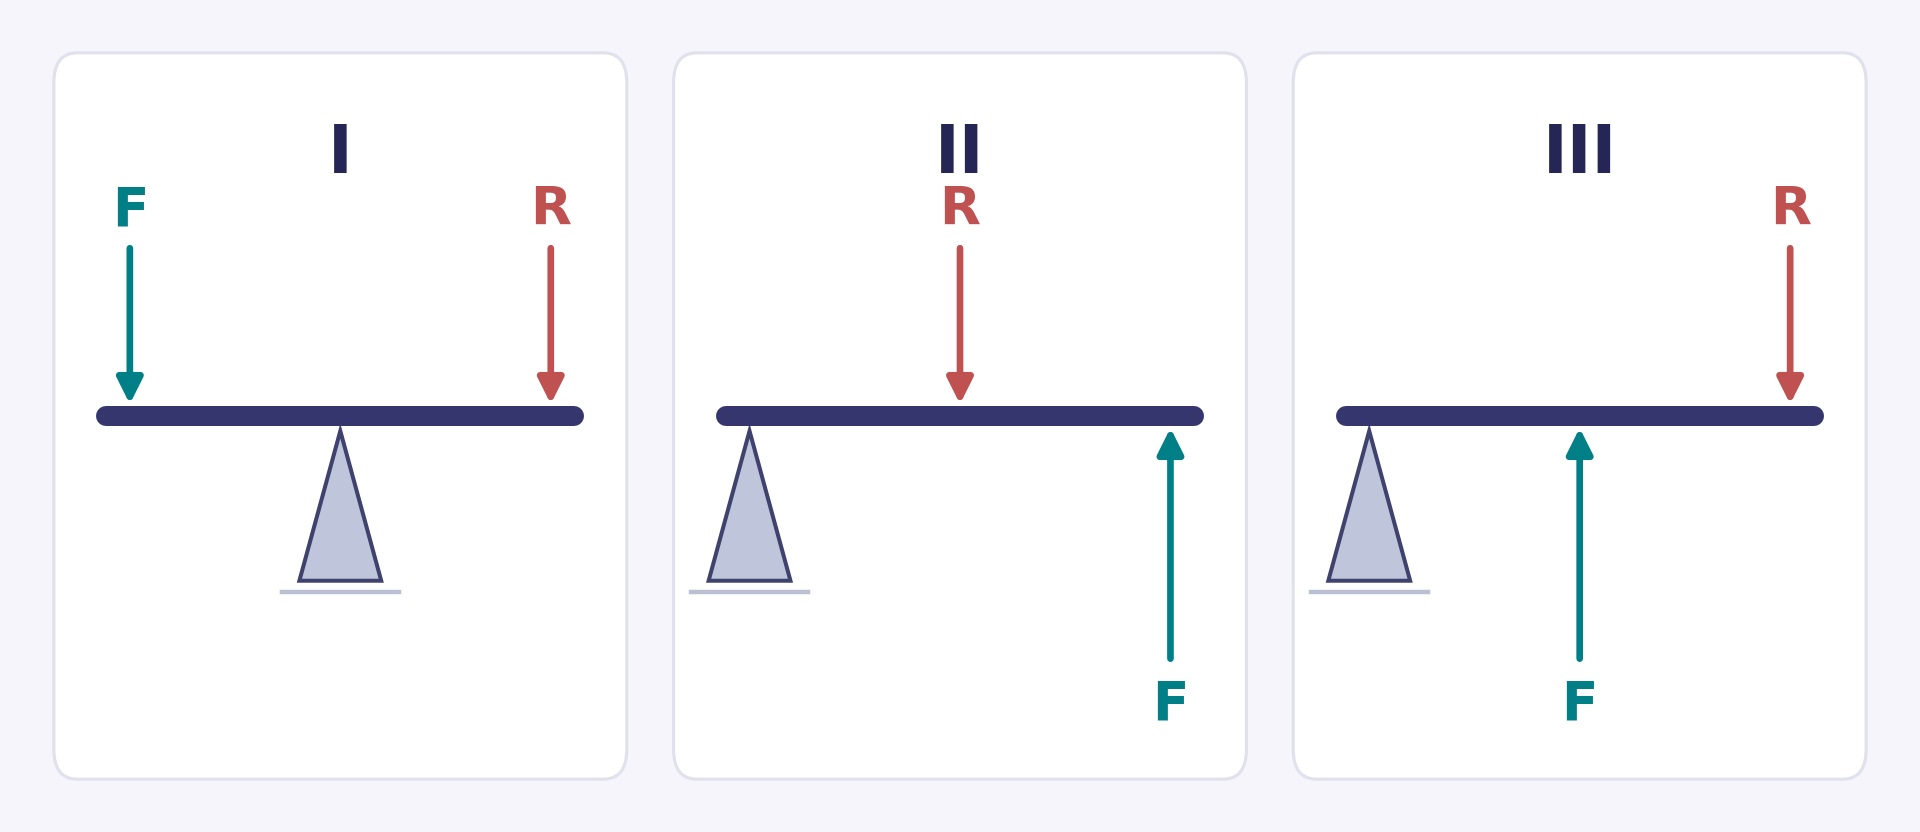
Una leva è una barra che ruota attorno a un supporto o fulcro. Nei diagrammi, F è la forza applicata, R la resistenza o il carico e △ il fulcro. I bracci della leva non sono semplicemente le distanze lungo la barra: sono le distanze perpendicolari dal fulcro alle linee d’azione delle forze. Gli schemi I, II e III indicano le posizioni relative e i versi di F e R; non rappresentano le intensità delle forze in scala né mostrano necessariamente tutte le reazioni del fulcro. Pertanto, le loro proporzioni grafiche non devono necessariamente corrispondere a quelle dell’esempio numerico.
Le tre classi si distinguono in base all’ordine di questi elementi:
- I: F—△—R. Il fulcro si trova tra forza e resistenza; esempi: altalena e forbici.
- II: △—R—F. La resistenza si trova tra fulcro e forza; esempi: carriola e schiaccianoci.
- III: △—F—R. La forza si trova tra fulcro e resistenza; un esempio sono le pinzette.
La prima classe può favorire la forza o lo spostamento, a seconda della lunghezza dei bracci: non moltiplica sempre la forza. In una leva di secondo genere, la disposizione può offrire un vantaggio di forza; quella di terzo genere tende a favorire lo spostamento dell’estremità in uscita, a scapito di un minore vantaggio di forza.
In equilibrio, i momenti ai due lati del fulcro sono uguali. Se le forze sono perpendicolari alla barra e si ignorano il suo peso e l’attrito, 20 N applicati a 0,60 m possono equilibrare 60 N a 0,20 m: 20 × 0,60 = 60 × 0,20 = 12 N·m. Il vantaggio di forza è 60/20 = 3. È un esempio ipotetico calcolato, non una misurazione né un’indicazione di carico sicuro. N significa newton, unità di forza; non è una massa in chilogrammi.
Pulegge e argano: cambiare la direzione o ripartire lo sforzo
Una puleggia fissa ideale cambia la direzione della forza, ma non ne riduce l’intensità: il suo vantaggio meccanico è 1. Una puleggia mobile, sostenuta da due tratti verticali uguali della stessa fune, richiede idealmente metà della forza per sostenere il carico, ma occorre raccogliere il doppio della fune per sollevarlo della stessa distanza.
In un paranco, è opportuno contare i tratti di fune che sostengono il bozzello mobile, non le ruote. L’interpretazione presuppone una fune ideale, pulegge prive di attrito e una geometria adeguata; non consente di dedurre una reale capacità di sollevamento. Una gru può combinare pulegge e un argano: la manovella fa ruotare un tamburo che avvolge la fune. Se il raggio della manovella è grande rispetto a quello del tamburo, la forza necessaria si riduce, a scapito di un maggiore spostamento della mano.
Rampe, cunei e viti
Il piano inclinato permette di raggiungere un’altezza seguendo un percorso più lungo; la rampa facilita la salita distribuendo il cambiamento di quota lungo quel percorso. Un cuneo può essere inteso come uno o due piani inclinati che, quando si spostano, separano o regolano dei componenti; un fermaporta è un esempio semplice.
La vite è un’elica basata sul piano inclinato. Ruotandola, può produrre uno spostamento assiale relativo tra la vite e un dado che non ruota. L’avanzamento dipende dal disegno dell’elica: un giro non corrisponde allo stesso spostamento per tutte le viti. Non si deve presumere che qualsiasi vite o meccanismo si blocchi da solo.
Trasmissioni: trasferire la rotazione da un componente a un altro
Le trasmissioni circolari trasferiscono la rotazione tra elementi. Nelle ruote di frizione esterne, le superfici a contatto ruotano in versi opposti; possono slittare, e in tal caso il rapporto geometrico non descrive più con esattezza la velocità reale. Una cinghia aperta fa ruotare le pulegge nello stesso verso, mentre una cinghia incrociata inverte il verso. Anche negli ingranaggi esterni le ruote girano in versi opposti. La catena aperta e i suoi pignoni dentati ruotano nello stesso verso; i denti evitano lo slittamento tipico di una cinghia liscia, purché la catena ingranì correttamente.
Per confrontare le velocità, qui il rapporto di trasmissione è definito come i = velocità in uscita / velocità in ingresso, usando i valori assoluti; il verso di rotazione è descritto a parte. Per due ingranaggi compatibili o due pignoni collegati da una catena, i = denti in ingresso / denti in uscita. Per pulegge o ruote di frizione senza slittamento, i = diametro effettivo in ingresso / diametro effettivo in uscita. “Effettivo” si riferisce al diametro di contatto o primitivo, non necessariamente al bordo esterno. Se i è minore di 1, l’uscita riduce la velocità; se è maggiore di 1, la moltiplica; se è 1, la mantiene. Alcuni manuali usano il reciproco, quindi occorre consultare la definizione prima di interpretare un valore.
Per esempio, un ingranaggio motore con 15 denti che aziona uno con 45 ha i = 15/45 = 1/3. Con un ingresso a 60 rpm, l’uscita ideale è 20 rpm. Se si invertono gli ingranaggi, i = 45/15 = 3; con lo stesso ingresso di 60 rpm, l’uscita ideale è 180 rpm. Sono esempi calcolati, non risultati di una prova. Un riduttore può aumentare la coppia diminuendo la velocità, ma non aumenta gratuitamente la potenza. Anche la vite senza fine e la corona trasmettono la rotazione tra alberi; a seconda del progetto possono offrire una grande riduzione, ma non si deve presumere che agiscano sempre da freno o siano autobloccanti. Qui non si applica la regola ordinaria di contare i denti di due ingranaggi per calcolare il loro rapporto.
Convertire la rotazione in spostamento o moto alternato
Il pignone-cremagliera converte la rotazione in spostamento lineare, come nel movimento di una piattaforma o in un sistema di sterzo. In un biella-manovella, una manovella rotante è collegata a una biella articolata che spinge e tira un cursore guidato: così si trasforma la rotazione in moto alternato, oppure il movimento può essere trasmesso nel verso inverso a seconda del montaggio. È la guida che obbliga il cursore a seguire una traiettoria rettilinea; una biella da sola non garantisce una traslazione rettilinea.
Una camma trasmette il movimento tramite il proprio profilo: ruotando, può sollevare, mantenere in pausa o abbassare un seguace. Il seguace deve rimanere a contatto mediante una soluzione appropriata al montaggio, come una guida, una molla o la gravità. Un’eccentrica è un disco circolare il cui asse è spostato rispetto al suo centro geometrico; ruotando, può produrre un moto alternato. Il profilo e il montaggio determinano il movimento, quindi non tutte le camme hanno forma ovale né generano lo stesso ciclo.
Un albero a gomiti riunisce più manovelle solidali su un asse. Insieme alle bielle, mette in relazione il moto alternato dei pistoni con la rotazione, come avviene in alcuni meccanismi di motori alternativi; non tutti i motori né tutti gli orologi hanno un albero a gomiti. Gli orologi meccanici, invece, possono contenere treni di ingranaggi.
Osservare i meccanismi con modelli didattici
Con un righello appoggiato su un fulcro e carichi leggeri, si possono provare diverse posizioni di F e R. Prima di spostarli, è opportuno prevedere quale disposizione richiederà più forza e quale estremità percorrerà una distanza maggiore; poi si possono variare le posizioni e annotare in uno schizzo che cosa è cambiato.
Con pulegge o piccoli rocchetti e una fune, il gruppo può contare i tratti che sostengono il carico e confrontare quanto si tira la fune con quanto sale il carico. Un automa di carta o cartone con una camma, oppure un disco collegato a una biella e a un cursore, permette di osservare come la rotazione si trasformi in salita e discesa o in moto alternato. Si può variare il profilo o la posizione dei componenti, prevedere il risultato e annotare le osservazioni, senza attribuire all’attività risultati educativi misurati.
Per lavorare in sicurezza, un adulto deve preparare i tagli e i fori. Evitate le punte esposte e i punti in cui ci si può schiacciare le dita, usate carichi molto leggeri e non impiegate motori né elettricità di rete. Questi modelli non servono a valutare la resistenza di una gru, sollevare persone o determinare reali capacità di carico.
Tabella riepilogativa di macchine e meccanismi
| Meccanismo | Tipo di movimento / effetto | Esempio |
|---|---|---|
| Leva | Modifica il rapporto tra forza e spostamento; può cambiare la direzione | Altalena, carriola, pinzette |
| Puleggia fissa | Rotazione della ruota e cambiamento della direzione della forza | Puleggia di una gru |
| Puleggia mobile | Riduce idealmente la forza e aumenta la lunghezza di fune da tirare | Sistema di sollevamento |
| Paranco | Ripartisce lo sforzo tra i tratti che sostengono il bozzello mobile | Attrezzatura di una gru |
| Argano | La rotazione della manovella avvolge la fune su un tamburo | Tamburo di sollevamento |
| Piano inclinato | Aumenta il percorso necessario per raggiungere un’altezza | Rampa |
| Cuneo | Spostamento che separa o regola | Fermaporta |
| Vite | Rotazione → avanzamento assiale relativo tra vite e dado; nel caso descritto il dado non ruota | Vite con dado |
| Ruote di frizione | Trasmettono la rotazione per contatto; possono slittare | Due ruote a contatto |
| Pulegge e cinghia | Trasmettono la rotazione; il verso dipende dal fatto che la cinghia sia aperta o incrociata | Trasmissione a cinghia |
| Ingranaggi esterni | Trasmettono la rotazione in versi opposti e modificano la velocità | Cambio; orologio meccanico |
| Catena e pignoni | Trasmettono la rotazione tra pignoni dentati | Trasmissione di una bicicletta |
| Vite senza fine e corona | Trasmettono la rotazione tra alberi e possono ridurre la velocità a seconda del progetto | Meccanismo di trasmissione |
| Pignone-cremagliera | Converte la rotazione in spostamento lineare | Sterzo o piattaforma mobile |
| Biella-manovella | Converte la rotazione in moto alternato mediante un cursore guidato, o viceversa | Meccanismo a pistone |
| Camma ed eccentrica | Convertono la rotazione nel movimento di un seguace, a seconda del profilo e del montaggio | Giocattolo o automa |
| Albero a gomiti | Mette in relazione il moto alternato dei pistoni e la rotazione mediante manovelle e bielle | Motore alternativo |
Ciò che sappiamo e i suoi limiti
I rapporti e gli esempi numerici sono descritti per modelli ideali o condizioni geometriche specificate. Nei meccanismi reali, l’attrito, lo slittamento, la deformazione, il peso e il progetto influiscono sul comportamento; la guida non stabilisce rendimenti né capacità di carico reali. Il rapporto di trasmissione è qui definito come velocità in uscita divisa per velocità in ingresso, anche se alcuni manuali adottano la convenzione reciproca.
Fonti originali12
Le fonti originali per approfondire questa spiegazione e i suoi limiti.
-
Macchine semplici — Fisica, 9.3
OpenStax — Rice University
Lavoro, vantaggio meccanico, carrucole, argano e famiglie di macchine semplici. -
Macchine semplici — Fisica universitaria, 9.5
OpenStax — Rice University
Equilibrio delle leve, bracci perpendicolari e limiti del modello ideale. -
Leve che sollevano
TeachEngineering — University of Colorado Boulder
Tre classi di leve e attività di osservazione e confronto. -
Meccanismi e macchine semplici
Carnegie Mellon University — Yi Zhang, Susan Finger and Stephannie Behrens
Modelli di macchina, piano inclinato, ruota e asse, ingranaggi e cinghia. -
Ingranaggi — Introduzione ai meccanismi
Carnegie Mellon University — Yi Zhang, Susan Finger and Stephannie Behrens
Ingranaggi, pignone e cremagliera, vite senza fine e rapporto di velocità. -
Collegamenti planari — Introduzione ai meccanismi
Carnegie Mellon University — Yi Zhang, Susan Finger and Stephannie Behrens
Biella-manovella, cursore e moto alternativo. -
Camme — Introduzione ai meccanismi
Carnegie Mellon University — Yi Zhang, Susan Finger and Stephannie Behrens
Camme, seguicamme, profili e necessità di mantenere il contatto. -
Ruote di frizione — Meccanismi
Xunta de Galicia — recursos educativos de Tecnología
Ruote a contatto, slittamento, diametro e senso di rotazione. -
Catene — Meccanismi
Xunta de Galicia — recursos educativos de Tecnología
Catena e ruote dentate, rapporti e applicazioni come la bicicletta. -
Camma ed eccentrico — Meccanismi
Xunta de Galicia — recursos educativos de Tecnología
Distinzione tra camma a profilo e disco eccentrico con asse spostato. -
Albero a gomiti — Meccanismi
Xunta de Galicia — recursos educativos de Tecnología
Manovelle solidali e conversione del movimento dei pistoni in rotazione. -
Automi di cartone
Exploratorium — Tinkering Studio
Guida museale per esplorare camme, leve e bielle attraverso gli automi.
Crediti delle immagini
Redazione · schema didattico originale · Fonte originale · Recurso editorial propio · derechos reservados · Disegno vettoriale originale, esportato come JPEG per la visualizzazione sul web. Posizioni e direzioni delle forze F e R; le lunghezze delle frecce non sono proporzionali alle grandezze, la reazione del fulcro e il peso della barra sono omessi.